引言
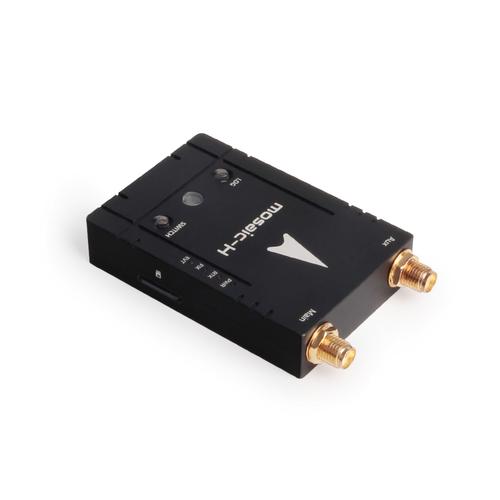
在高精度导航与定位领域,RTK(实时动态差分)技术已成为无人机、无人车和测绘应用的核心。宏禹科技推出的RTK Mosaic-H双天线航向定位系统模块,凭借其双天线设计和与PX4飞控的深度兼容性,为用户提供了紧凑高效的解决方案。本文将详细介绍该模块的特性、与PX4的集成方法及配置要点,帮助您快速上手。
1. RTK Mosaic-H模块概述
RTK Mosaic-H是Septentrio公司Mosaic系列的高精度GNSS接收模块,支持双天线 input,可同时输出精确的位置和航向信息。宏禹科技(淘宝店铺)提供的集成方案包括模块、天线及必要的连接线缆,适合直接应用于PX4生态系统。其关键特性包括:
- 双天线航向:通过两个天线基线,实时计算航向角,无需依赖磁力计,抗磁干扰能力强。
- 多频多系统:支持GPS、GLONASS、Galileo、北斗等,提高卫星可用性。
- 高更新率:最高可达20Hz(RTK模式下),满足动态应用需求。
- 易于集成:提供UART、USB等接口,兼容PX4的GPS驱动。
2. 与PX4飞控的硬件连接
将Mosaic-H模块连接至PX4飞控(如Pixhawk系列)通常通过以下步骤:
- 供电:确保模块供电电压(通常5V)稳定,避免电压跌落。
- 串口连接:使用模块的UART端口(TX/RX)连接至飞控的GPS串口(如GPS1)。注意交叉连接:模块TX接飞控RX,模块RX接飞控TX。
- 天线安装:两个GNSS天线应安装在载体上已知基线距离(如1米)的位置,且天线间视线无遮挡。基线方向需与载体纵轴一致,以便航向计算准确。
3. PX4飞控配置
在PX4中启用双天线航向需进行以下参数设置:
- GPS协议选择:设置
GPS<em>1</em>PROTOCOL为9(Septentrio)或Auto以自动检测。 - 波特率:设置
SER<em>GPS1</em>BAUD为模块的默认波特率(通常115200或230400)。 - 航向输出:启用
GPS<em>1</em>GNSS为1(输出GNSS数据),并确保GPS<em>1</em>HEADING相关参数正确(如有)。对于Septentrio模块,PX4通常自动解析航向信息。 - 测试:在QGroundControl中检查GPS状态,确认
gps_heading数据正常更新。
4. 校准与验证
- 天线基线校准:使用Septentrio的RxTools软件配置基线向量,确保模块输出的航向与实际方向一致。
- 飞行测试:在开阔场地进行静态和动态测试,对比航向与真实方向,检查漂移程度。
- 日志分析:通过PX4日志分析GPS原始数据和航向稳定性。
5. 应用场景与优势
RTK Mosaic-H双天线系统特别适用于:
- 精准农业:自动化农机导航,避免磁干扰导致的航向错误。
- 无人机测绘:提高航向精度,减少航线偏差。
- 无人船与机器人:在复杂电磁环境中保持稳定航向。
相比单天线系统,双天线方案直接输出航向,降低了系统复杂度,且Mosaic-H模块的紧凑尺寸适合集成于小型载体。
##
宏禹科技提供的RTK Mosaic-H双天线航向定位模块与PX4飞控的无缝集成,为高精度导航需求提供了可靠且易用的解决方案。遵循上述连接与配置指南,您可充分发挥该模块的性能,提升项目的定位精度与可靠性。如需更详细的技术支持,可联系宏禹科技或参考Septentrio官方文档。